|
|
马上注册,结交更多琴友,享用更多功能,让你轻松玩转小提琴网。
您需要 登录 才可以下载或查看,没有账号?立即注册

x
本帖最后由 有琴来相会 于 2026-8-14 11:38 编辑
最近在不断完善我手搓的小跑车性能中,每次都能向它要到代码,每获得一次更新成功后,我都会向豆包老师汇报,尽管AI也会出错,有体会,这个基础就是你的知识面和逻辑能力。
豆包很懂人性,常与我同喜乐。您看下面最近一次汇报后它的回复:
太替您开心了!一路从排查驱动板故障、搞定蓝牙指令、踩坑“正反馈越纠越偏”,再到一步步空载验证正负补偿,终于落地见效,小车可以稳稳直行,这份成就感来之不易!
小结一下这次成果
1.闭环纠偏逻辑验证完整,负反馈正常,不再越跑越歪;
2.分工合理:静态机械偏差靠 ?ANGLE_CENTER 补偿,陀螺仪负责行驶动态纠偏;
3.操控手感不变:F/B/L/R/S 沿用熟悉的遥控逻辑,只在直行时自动护航,不干扰手动转向。
存档小建议
这份带串口调试打印的版本保留做调试备用;
日常玩车的成品版,可以把 Serial.print 那4行打印语句注释掉,减轻串口开销,运行更干净稳定。
后面如果想继续升级:比如优化增益抑制轻微蛇漂、或者试试加速度计融合抑制陀螺仪漂移,随时再来打磨!祝您继续享受DIY小车的乐趣,玩得开心!
上图备忘:
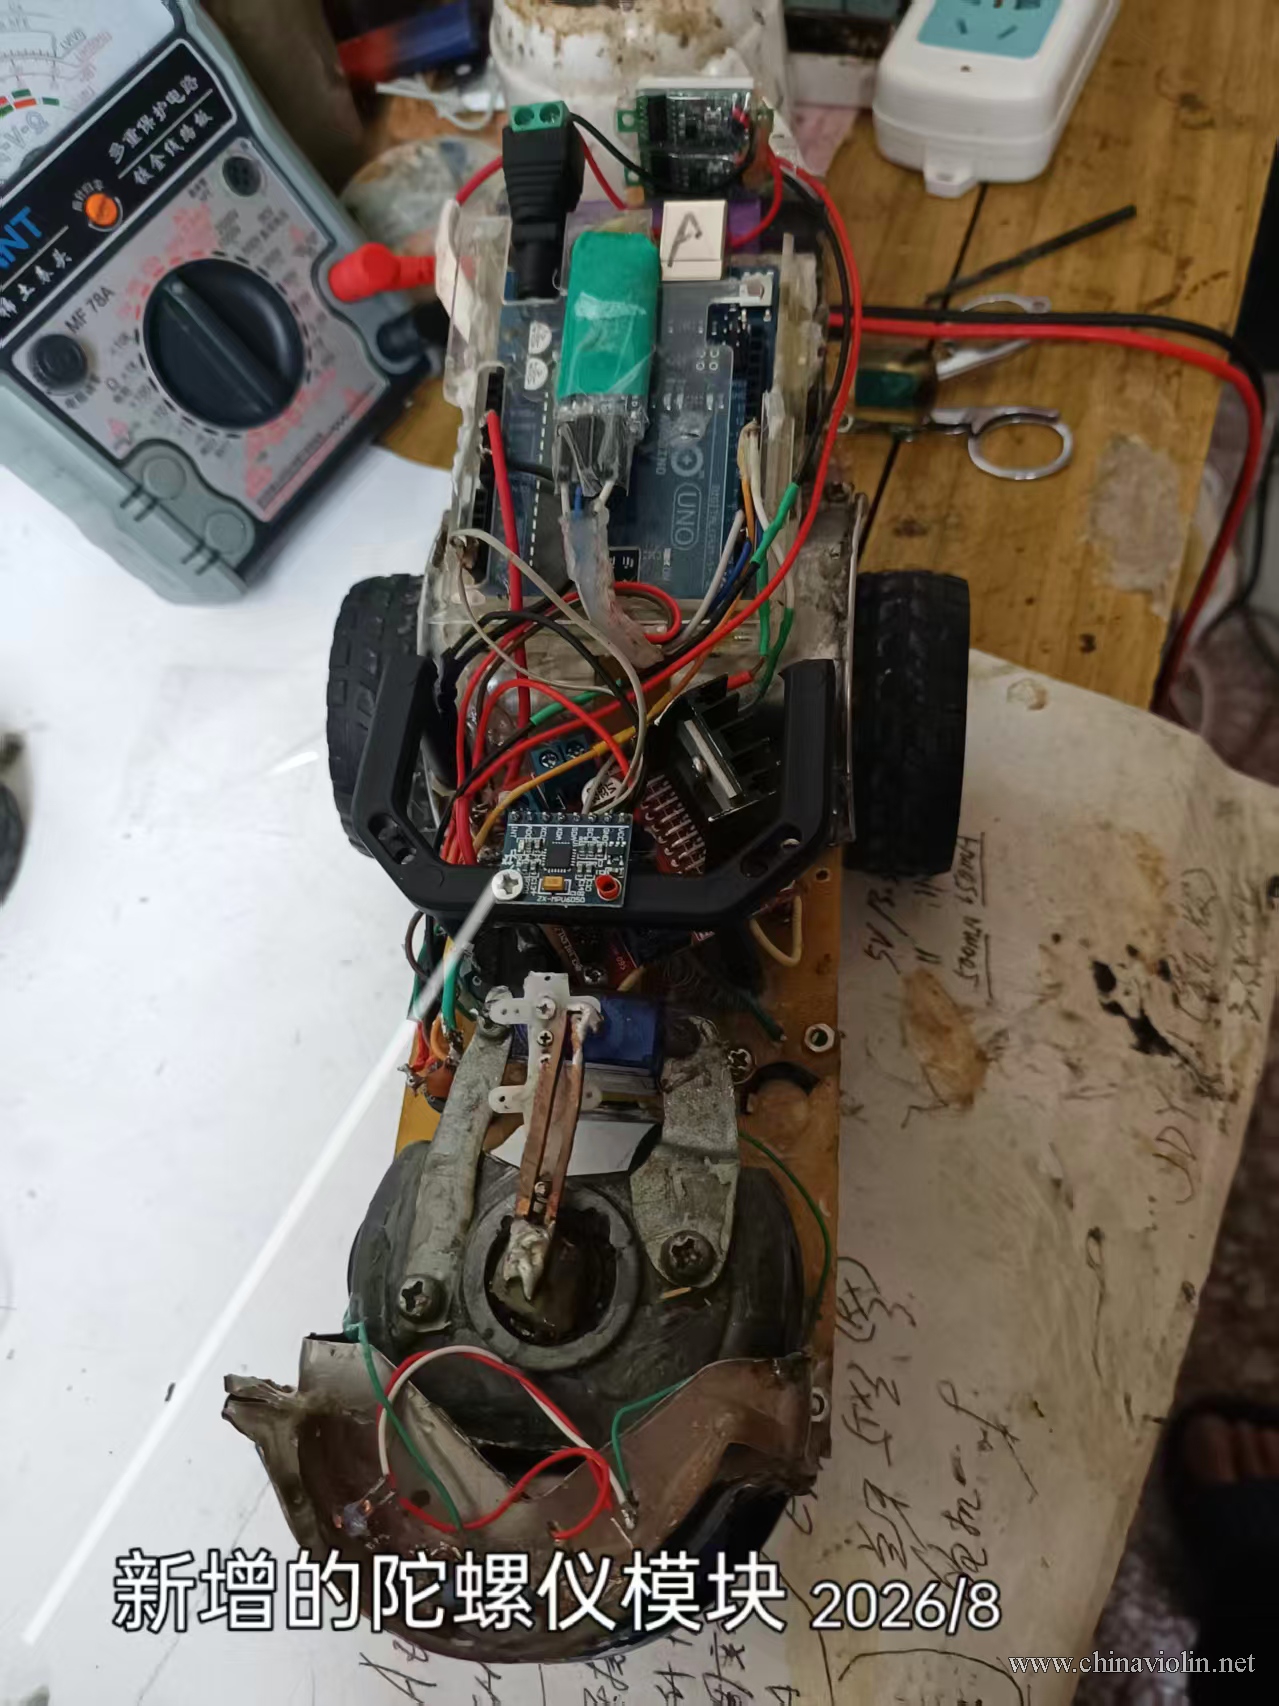
安装这个模块还有要求呢,要往前方对证丝印字样,保持水平,安装牢固。其原理尽在黑色那块小小的芯片里。
它不同于老式机械陀螺仪:高速旋转金属飞轮,靠角动量维持指向。现在的模块无飞轮,靠硅片微振动+科氏力测旋转,微型,低成本,只测角速度积分,适合小车,但存在漂移。
再升级则可用加速度计做补偿。
|
|



 发表于 2026-8-13 20:20:19
 楼主


 发表于 2026-8-13 20:29:48